Cómo funcionan los motores de un rover espacial en Marte
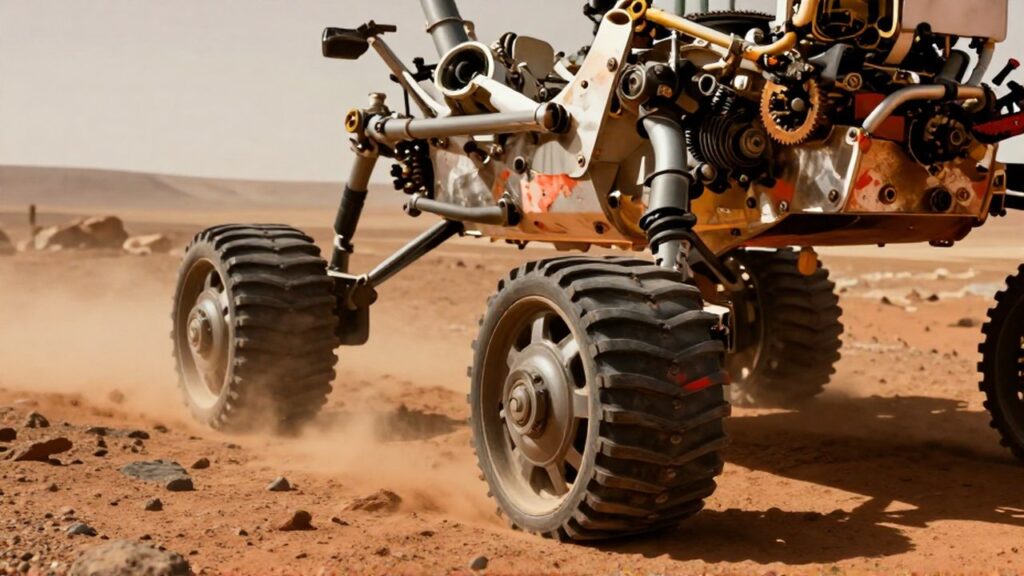
Los rovers espaciales son laboratorios móviles diseñados para explorar la superficie de Marte, y su capacidad para desplazarse es fundamental para el éxito de cualquier misión científica. A diferencia de un vehículo terrestre, un rover no solo necesita potencia para moverse, sino una ingeniería extremadamente sofisticada que le permita navegar por terrenos irregulares, arenas sueltas y pendientes pronunciadas en un entorno de gravedad reducida.
El funcionamiento de sus sistemas de propulsión y movimiento no depende de motores de combustión interna como los de nuestros coches, sino de una combinación de motores eléctricos de alta precisión y sistemas de gestión de energía autónomos. Estos dispositivos deben operar de manera fiable durante años, soportando temperaturas extremas y tormentas de polvo que podrían paralizar cualquier mecanismo convencional.
Comprender cómo se desplazan estas máquinas nos permite apreciar la complejidad de la robótica espacial. Desde la gestión de la electricidad hasta la tracción de sus ruedas, cada componente de la movilidad de un rover está diseñado para maximizar la exploración mientras minimiza el riesgo de quedar atrapado en la superficie marciana.
Componentes principales de la movilidad de un rover
El movimiento de un rover no depende de un único componente, sino de un ecosistema de piezas mecánicas y eléctricas que trabajan en sincronía. El corazón del sistema es el motor eléctrico, que convierte la energía almacenada en movimiento rotatorio. Estos motores suelen ser de tipo corriente continua, diseñados para ofrecer un torque constante incluso a velocidades muy bajas, lo cual es esencial para maniobras delicadas cerca de rocas peligrosas.
Además de los motores, el sistema de movimiento incluye una serie de componentes críticos:
- Reductores de velocidad: Engranajes internos que transforman la alta velocidad del motor en una fuerza de rotación (torque) mucho mayor, necesaria para superar obstáculos.
- Sistemas de suspensión: Estructuras mecánicas que permiten que todas las ruedas mantengan contacto con el suelo, sin importar la irregularidad del terreno.
- Controladores de movimiento: Unidades de procesamiento que reciben las órdenes de la Tierra y traducen las instrucciones en voltajes específicos para cada motor.
La integración de estos elementos permite que el rover no solo avance, sino que pueda girar sobre su propio eje o inclinarse para ajustar su posición respecto a un objetivo científico.
Fuentes de energía para el movimiento
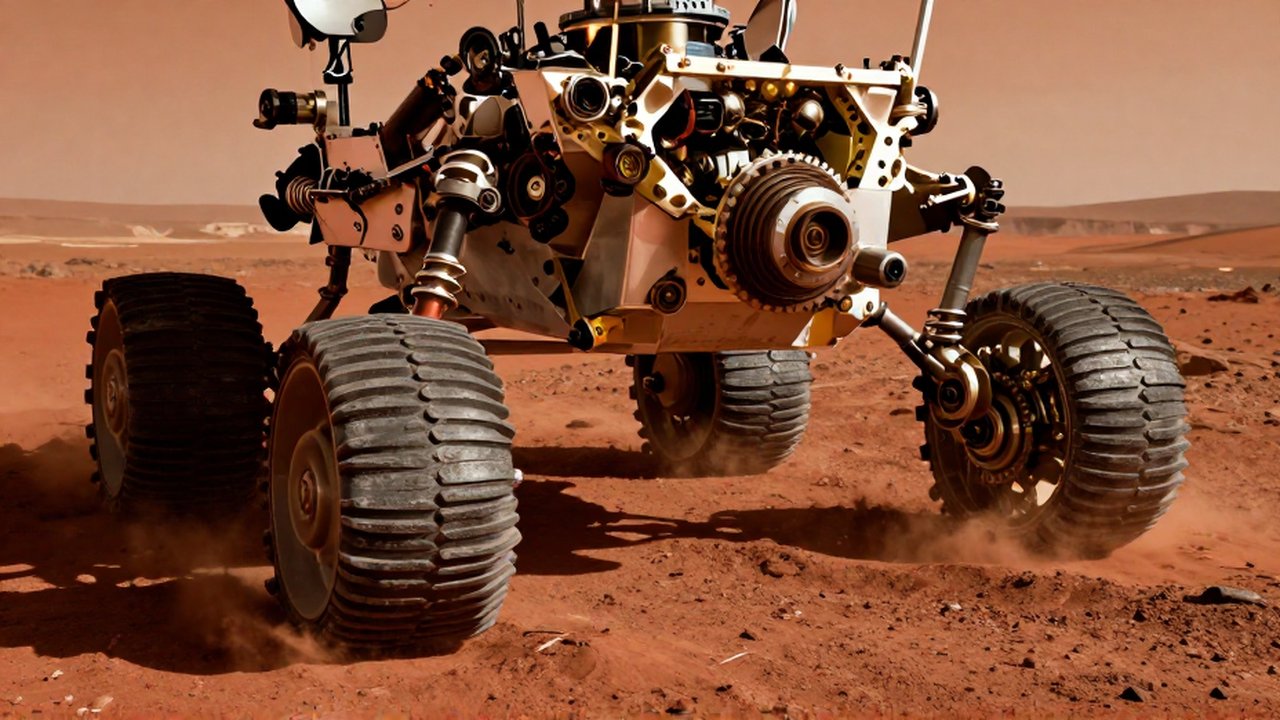
Para que los motores funcionen, es imprescindible contar con una fuente de energía constante y robusta. En Marte, la disponibilidad de electricidad varía según el diseño de la misión y las condiciones ambientales. Existen principalmente dos métodos para alimentar los sistemas de propulsión de un rover: la energía solar y la energía nuclear.
Los rovers que utilizan paneles solares dependen directamente de la intensidad de la luz que llega a la superficie marciana. Aunque este método es eficiente, presenta una limitación importante: las tormentas de polvo pueden cubrir los paneles, reduciendo drásticamente la capacidad de movimiento y poniendo en riesgo la supervivencia de la misión. Además, durante la noche o en las estaciones con menos luz, la actividad de los motores debe reducirse para conservar la energía.
Por otro lado, las misiones de mayor envergadura suelen emplear generadores térmicos de radioisótopos. Estos dispositivos aprovechan la desintegración natural de elementos radiactivos para generar calor, el cual se convierte en electricidad de manera constante. Esta fuente de energía es independiente de la luz solar, lo que permite a los rovers operar durante la noche y atravesar tormentas de polvo sin perder la capacidad de desplazarse.
Desafíos mecánicos en el terreno marciano
Navegar por Marte no es una tarea sencilla debido a la composición del suelo y la física del planeta. La presencia de regolito (polvo fino y suelto) es uno de los mayores enemigos de los motores y las articulaciones. Este polvo puede penetrar en las juntas de los motores o cubrir las ruedas, reduciendo la fricción necesaria para avanzar.
| Desafío | Impacto en la movilidad | Solución técnica |
|---|---|---|
| Arena suelta | Riesgo de hundimiento y patinaje | Ruedas con diseños de tracción específicos |
| Temperaturas extremas | Contracción de materiales y congelación de lubricantes | Sistemas de calefacción interna y lubricantes especiales |
| Terreno rocoso | Daños estructurales en las ruedas | Suspensión tipo "rocker-bogie" para absorber impactos |
La arquitectura de la suspensión es otro factor determinante. La mayoría de los rovers utilizan un sistema denominado rocker-bogie, que permite que las ruedas se muevan de forma independiente pero coordinada. Esto garantiza que, si una rueda sube una roca, el resto del chasis se mantenga estable, evitando que el centro de gravedad se desplace de forma peligrosa y el rover vuelque.
Riesgos y limitaciones de la navegación autónoma

Debido al retraso en las comunicaciones entre la Tierra y Marte, los motores no pueden ser controlados en tiempo real por un conductor humano. Esto obliga a los rovers a utilizar sistemas de navegación autónoma. El rover utiliza cámaras y sensores para crear un mapa del entorno, identificar obstáculos y decidir la ruta más segura para mover sus motores.
Un error común en la planificación es subestimar la pendiente de una cuesta o la densidad de una zona de arena. Si el software de navegación decide una ruta demasiado empinada, los motores podrían esforzarse al máximo, consumiendo energía excesiva o, en el peor de los casos, provocando que las ruedas patinen sin avanzar, quedando el rover "enterrado" en la arena. Por ello, la ciencia detrás del movimiento es un equilibrio constante entre la ambición de llegar a un objetivo y la prudencia de preservar la integridad mecánica del vehículo.
Preguntas frecuentes sobre la movilidad espacial
¿Puede un rover moverse durante la noche en Marte?
Depende de su fuente de energía. Los rovers nucleares pueden moverse en cualquier momento, mientras que los solares suelen entrar en un modo de ahorro de energía durante la noche para mantener los sistemas críticos activos.
¿Por qué las ruedas de los rovers no tienen neumáticos de aire?
En el vacío parcial y las temperaturas extremas de Marte, los neumáticos de goma se romperían o congelarían. En su lugar, se utilizan ruedas de metal resistente (como aluminio) con diseños grabados para mejorar la tracción.
¿Qué sucede si un motor de una rueda falla?
Los rovers están diseñados con redundancia. Si un motor deja de funcionar, los ingenieros pueden reprogramar el sistema de movimiento para compensar la falta de tracción, utilizando los demás motores y la dirección de las ruedas restantes para seguir operando, aunque sea de forma más lenta.
Deja una respuesta